Zum Inhalt springen

Projekte 4

Projekte

Alle Arbeiten, neueste zuerst
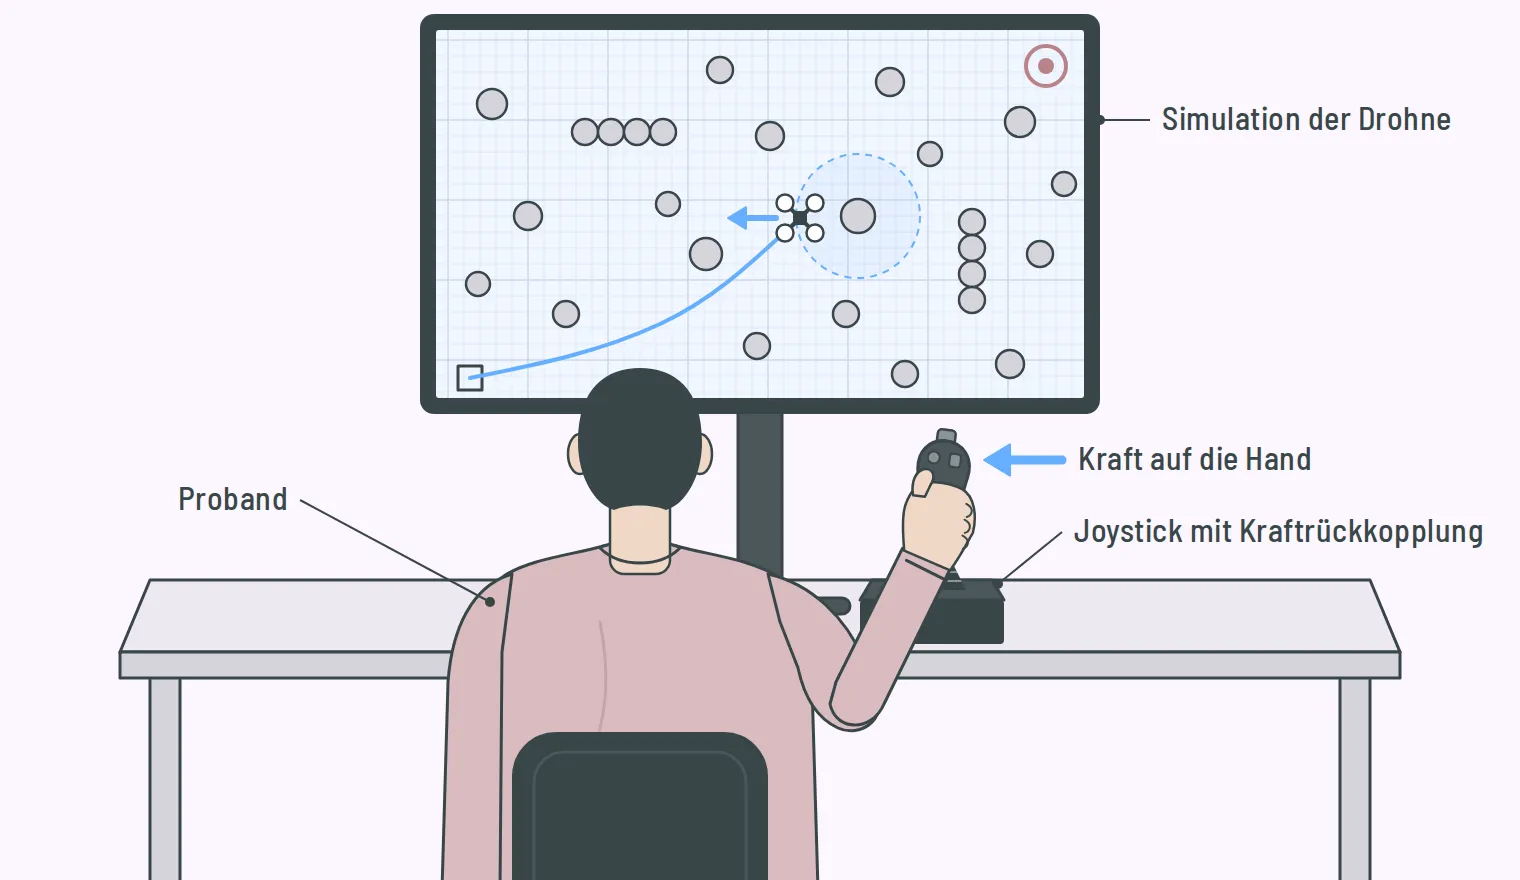
  1. Zeichnung eines Probanden von hinten an einem Tisch. Mit der rechten Hand hält er einen Joystick mit Kraftrückkopplung. Auf dem Bildschirm vor ihm fliegt eine Drohne zwischen kreisförmigen Hindernissen auf ein Ziel zu. Ein blauer Pfeil am Joystick und einer an der Drohne zeigen die Kraft, die vom nächsten Hindernis wegdrückt.

    Scientific Paper - haptic feedback shared control

    Nutzerstudie zu haptischen Kräften an einem Joystick, die beim Steuern einer Drohne helfen

    ROS 2, Python, Haptik, Nutzerstudie, Statistik, Software-Architektur

    2026-08
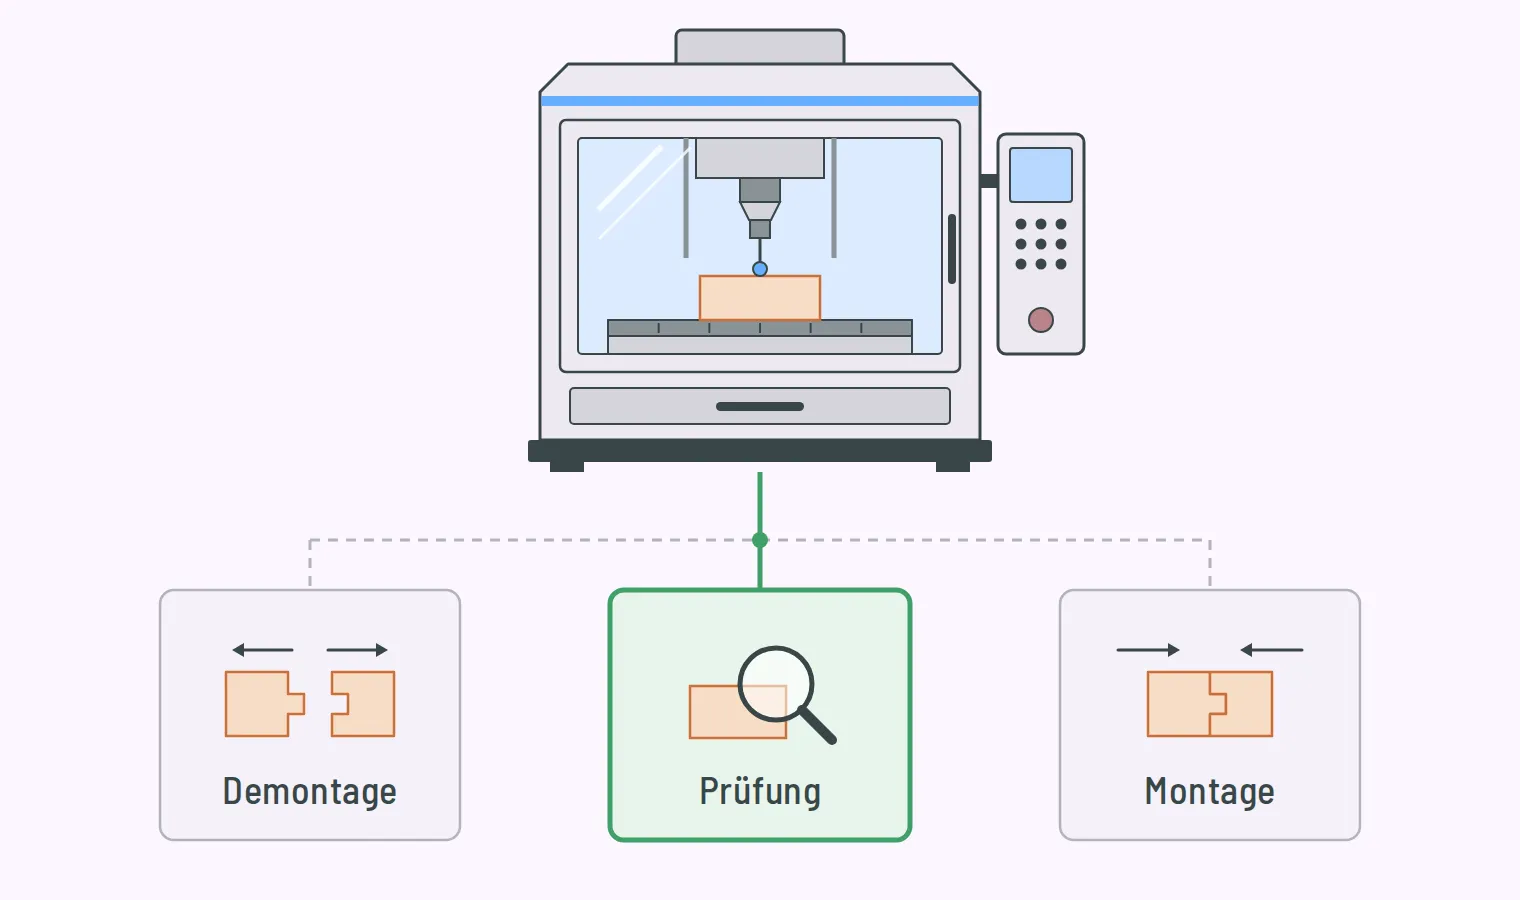
  2. Zeichnung einer Produktionsstation in Form einer Werkzeugmaschine. Darunter die drei Prozesse, auf die sie umgerüstet werden kann: Demontage, Prüfung und Montage. Gewählt ist die Prüfung, sie ist grün umrandet, und in der Spindel steckt ein Messtaster.

    Reinforcement Learning für Kreislauffabriken

    Reinforcement Learning, Software-Entwicklung, PPO, Graph-RL, PyTorch, Python

    Reinforcement Learning, Kreislauffabrik, Rekonfiguration

    2026-07
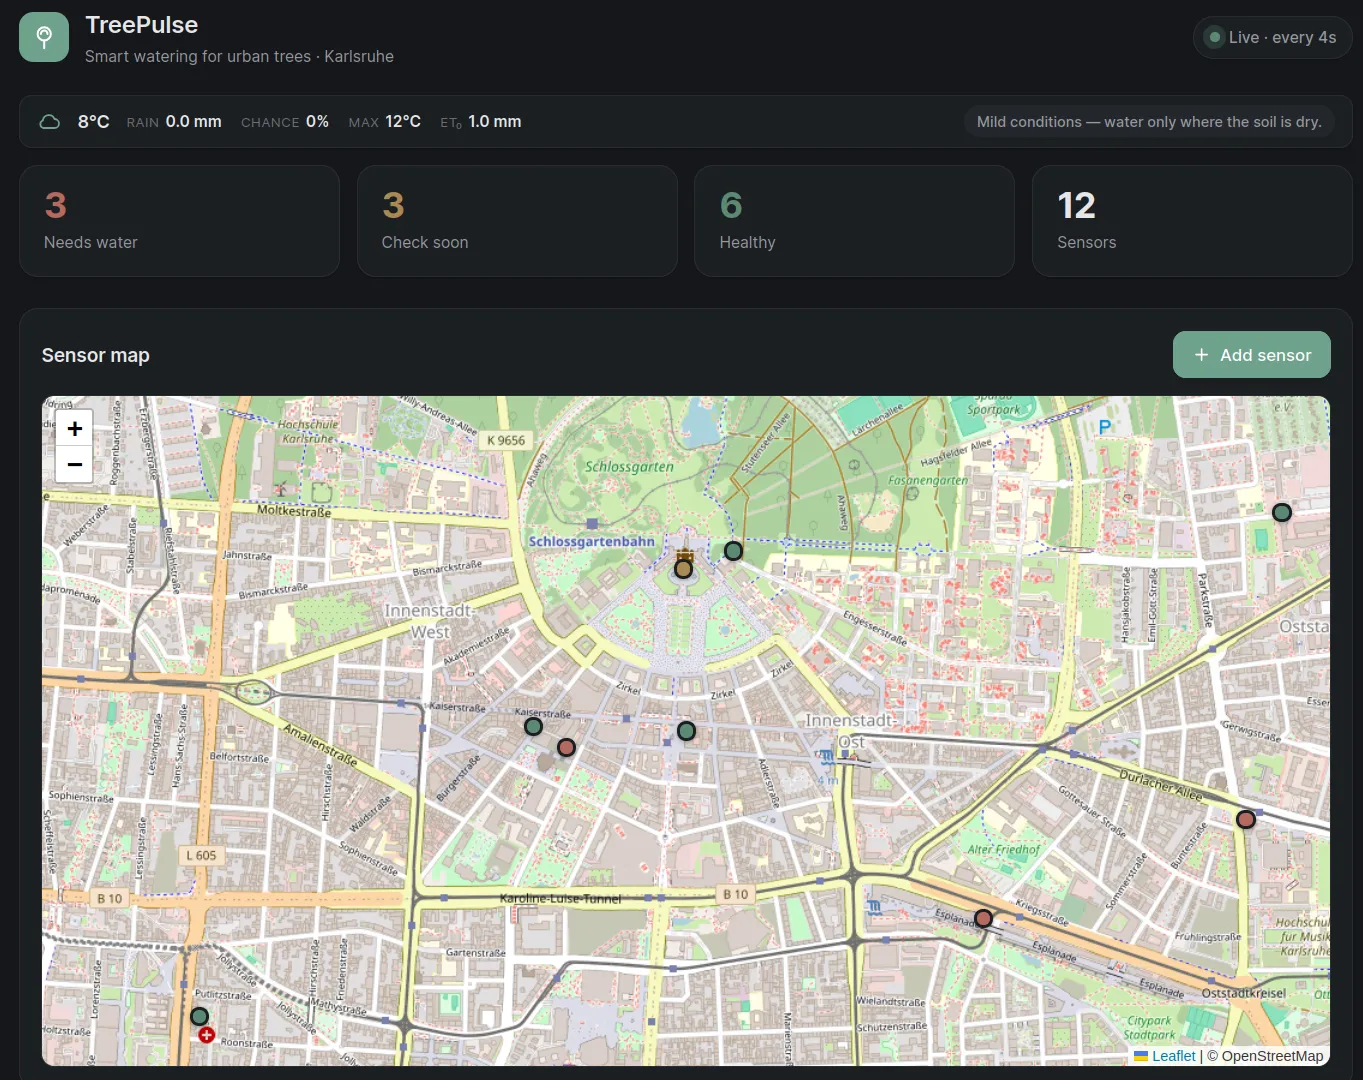
  3. Screenshot des Dashboards TreePulse in dunklem Design. Oben das Wetter in Karlsruhe, darunter vier Zähler: 3 Bäume brauchen Wasser, 3 sollen bald geprüft werden, 6 sind gesund, 12 Sensoren. Darunter eine Karte der Karlsruher Innenstadt mit roten, gelben und grünen Punkten für die Sensoren.

    HackXplore 2026: Smart IoT Platform für VEGA

    Konzept einer IoT-Plattform, mit der Karlsruhe seine Stadtbäume nach Bedarf bewässern kann. Aufgabe von VEGA beim Hackathon HackXplore 2026.

    IoT, MQTT, Arduino, Sensornetz, Hackathon

    2026-06
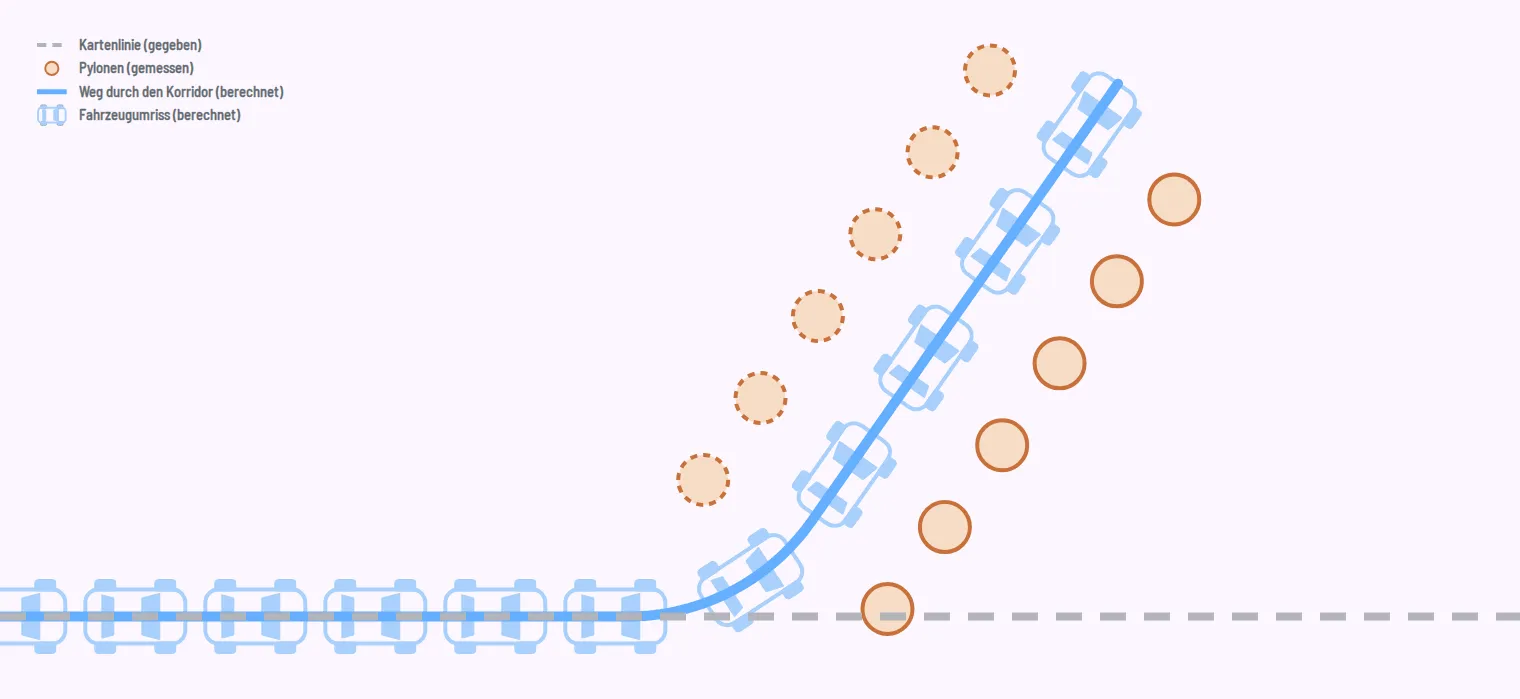
  4. Technische Zeichnung eines Pylonen-Korridors, der schräg von der Kartenlinie abzweigt, mit der geplanten Fahrspur, dem Übergang von der Kartenlinie und den Fahrzeugumrissen entlang des Wegs

    Pfadplanung für ein autonom fahrendes Modellauto

    Ein Modellauto fährt durch einen Pylonenkorridor, welcher durch Kamera-Bilder detektiert wurde

    Python, C++, ROS 2, Pfadplanung, Geometrie

    2026-05