Projekte
2026-08
Scientific Paper - haptic feedback shared control
Nutzerstudie zu haptischen Kräften an einem Joystick, die beim Steuern einer Drohne helfen
- Datum
- August 2026
- Rolle
- Software-Entwicklung, Datenintegrität, Organisation
- Themen
- ROS 2, Python, Haptik, Nutzerstudie, Statistik, Software-Architektur
- Links
- Code auf GitHub
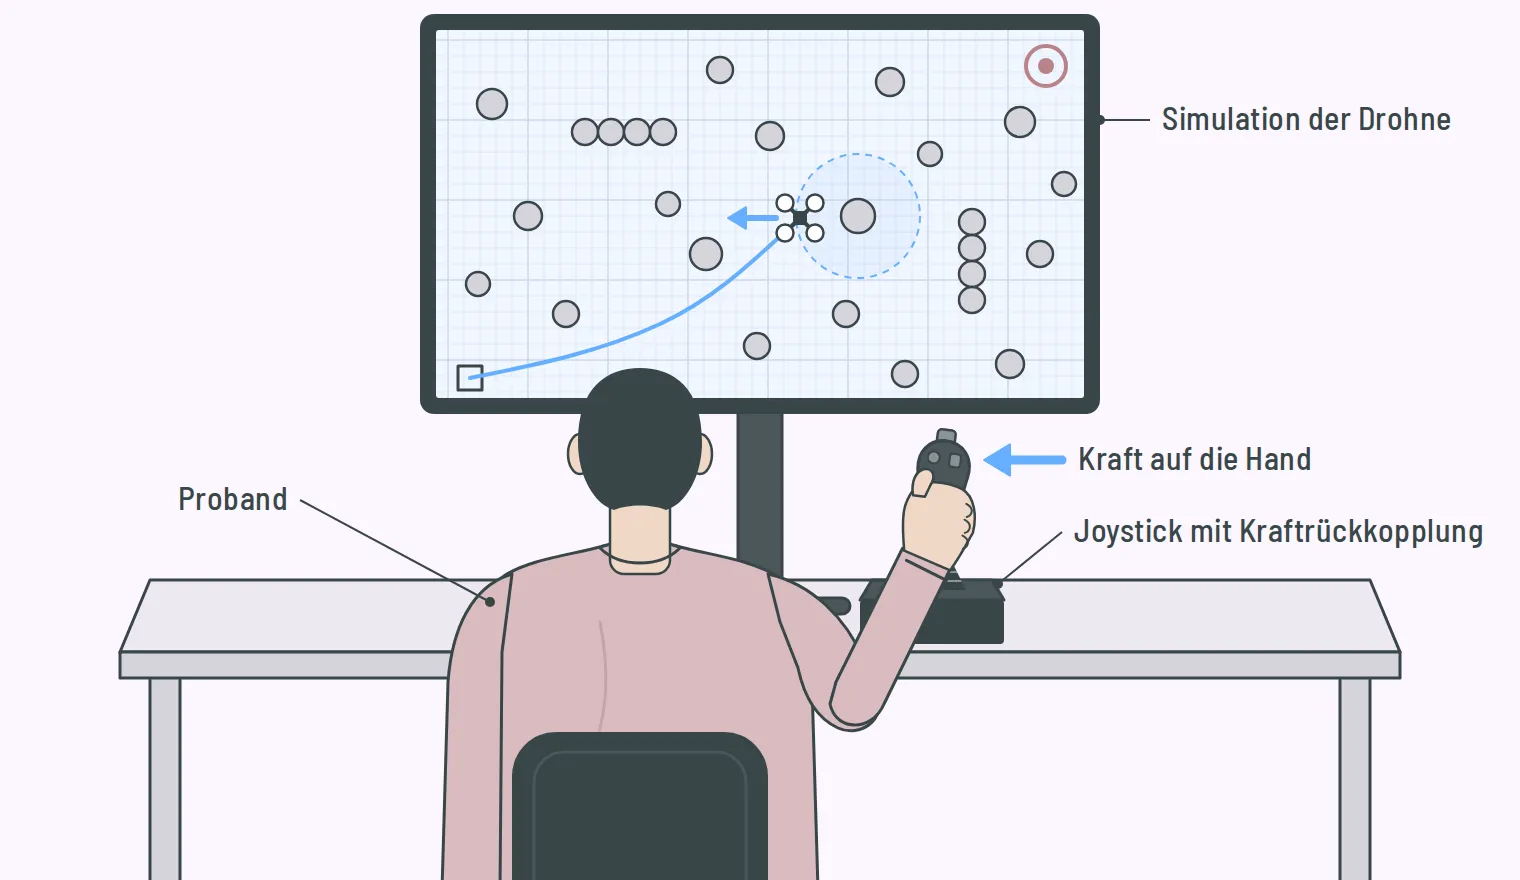
Worum es ging
Im Forschungsseminar „Cooperative and Haptic Human-Machine Interactions“ ging es um einen Joystick, der selbst Kräfte erzeugt. Beim Steuern einer Drohne drückt er die Hand zum Beispiel von einem Hindernis weg. Mensch und Assistenz steuern so gemeinsam, das nennt sich Haptic Shared Control. Die Kräfte sollen den Piloten sicherer ans Ziel bringen, ohne ihn zu bevormunden.
Meine Arbeit
Im Team habe ich das Kraftmodell mitentwickelt, die Nutzerstudie durchgeführt und ausgewertet. Gemeinsam haben wir darüber das Paper „Phased Haptic Shared Control for Safe and Autonomy-Preserving UAV Teleoperation“ geschrieben. Es ist noch nicht veröffentlicht.
Den Versuch habe ich in ROS 2 so aufgebaut, dass die Versuchsleitung den ganzen Ablauf über ein Dashboard steuert. Dazu gehören Recovery-Methoden: Stürzt ein Teil des Systems ab, gehen keine Daten verloren, und der Proband macht an derselben Stelle weiter.